Что изменилось в управлении роботами
Gemini Robotics 2.5 относится к моделям vision-language-action, или VLA, которые связывают зрительную информацию и языковые команды с действиями робота. В сообщении DeepMind основной акцент сделан на работе с инструментами, гибкими и хрупкими предметами, а также на точности движений.
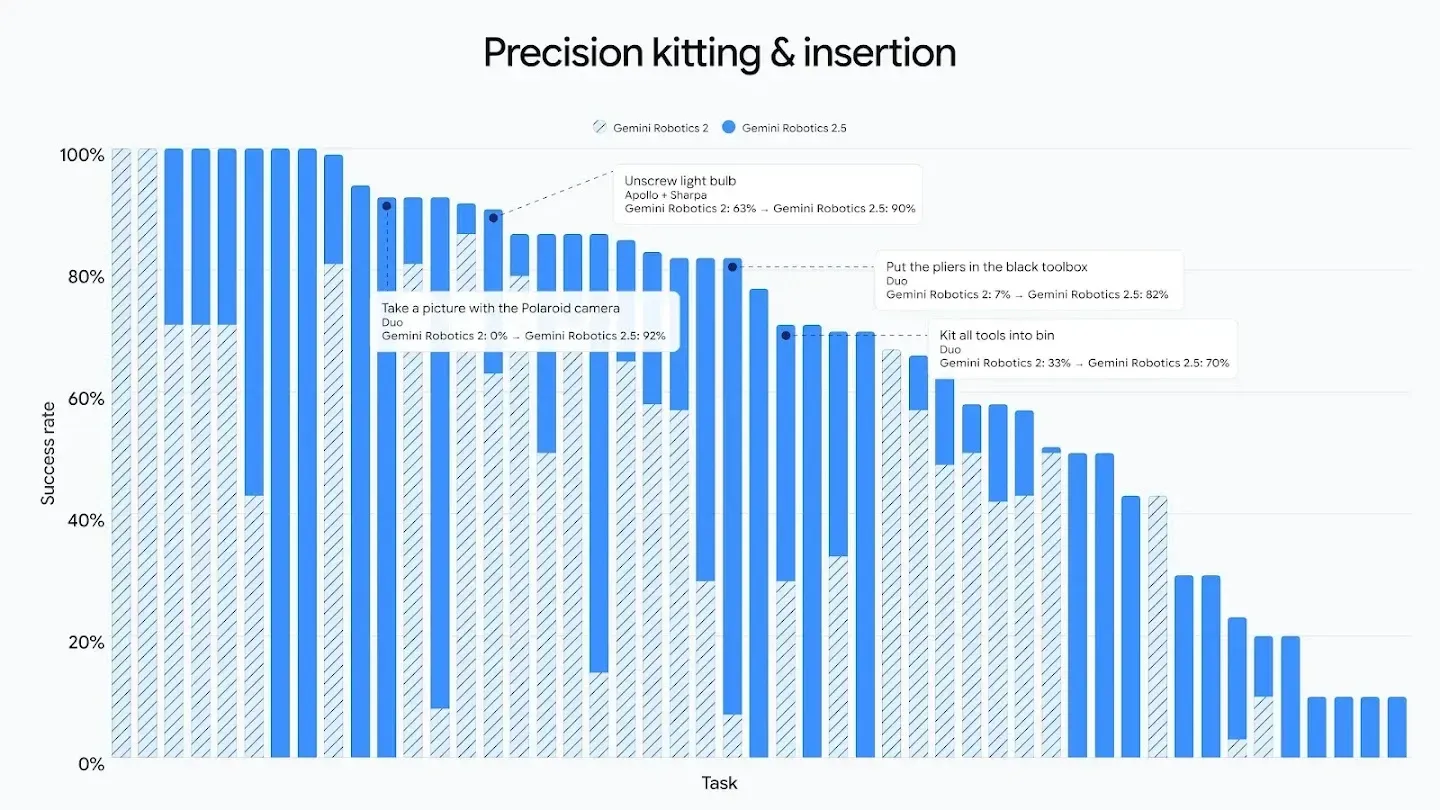
Компания описывает оценку примерно на 200 разных задачах. Среди примеров — подача еды щипцами, завязывание банта на подарочной коробке и перенос жидкости пипеткой. По заявлению DeepMind, успешность выполнения выросла на 30–100% в зависимости от типа задачи, а время выполнения сократилось на 20–30% относительно прежних базовых решений.
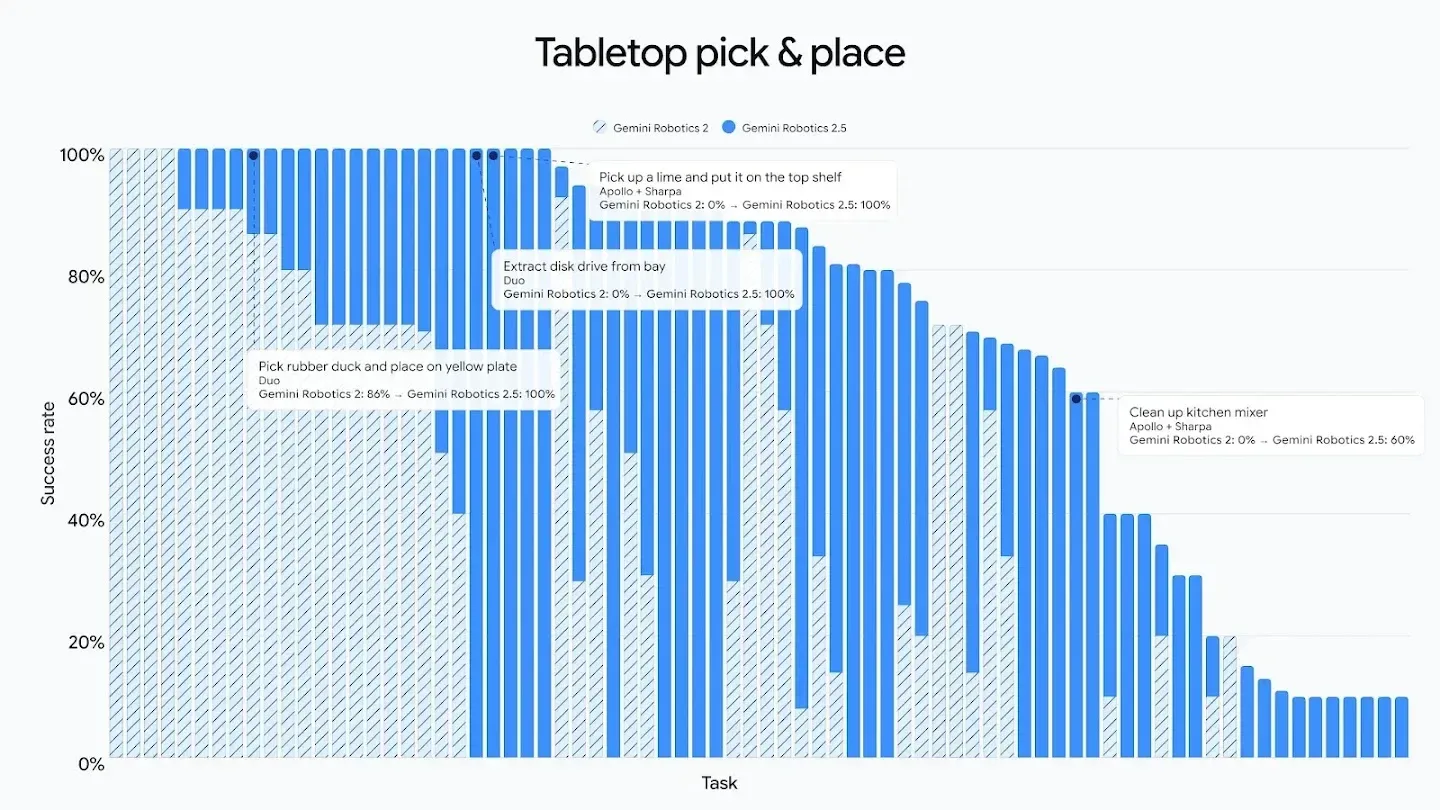
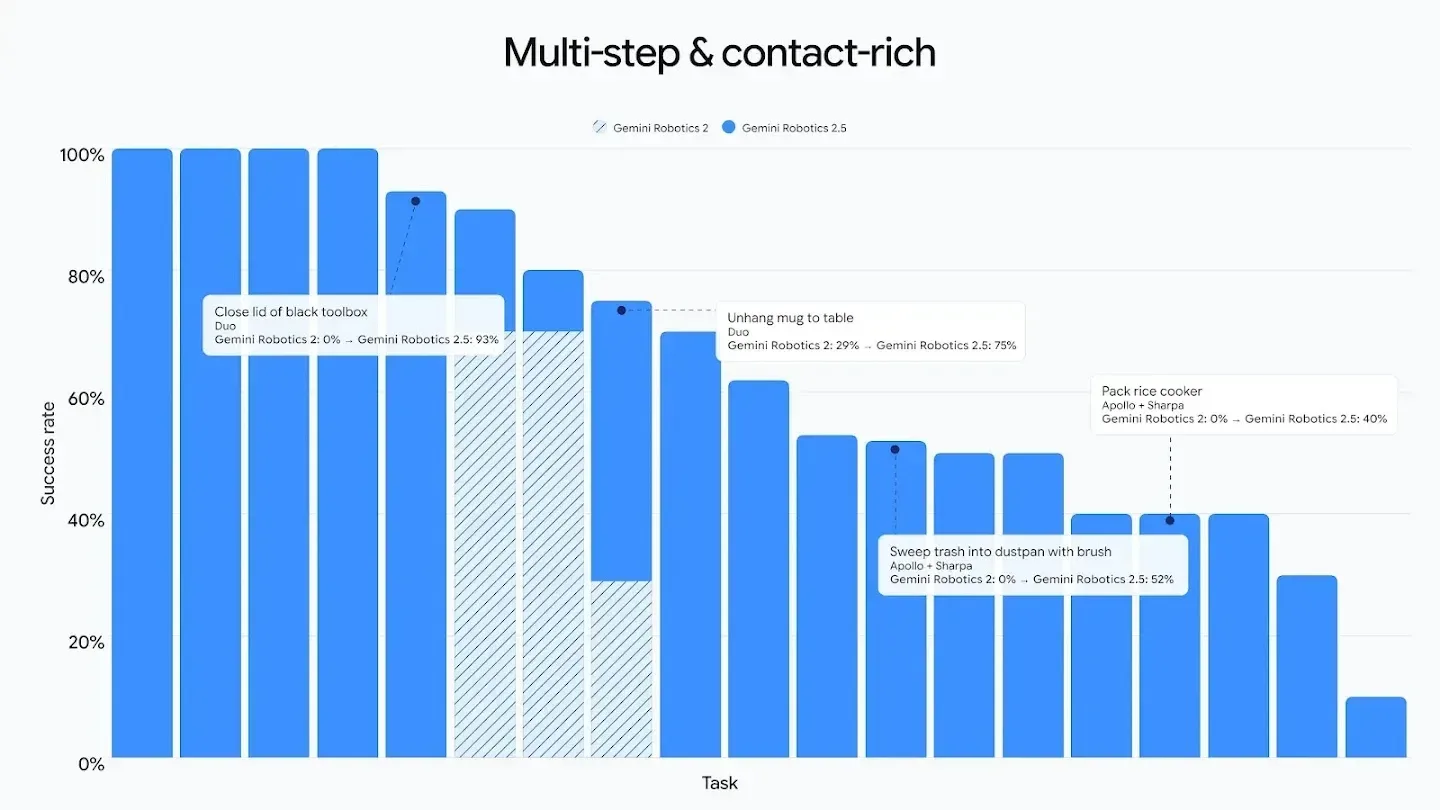
Это относительный прирост, а не прибавка на 30–100 процентных пунктов. На опубликованных диаграммах сравниваются Gemini Robotics 2 и 2.5 в отдельных группах задач: перекладывании предметов на столе, многошаговых действиях и точной комплектации. Результаты различаются от задания к заданию.
По описанию разработчика, модель работает с разными конструкциями роботов. В числе примеров названы гуманоид Apollo 2 от Apptronik с пятипалой кистью SharpaWave на 22 степени свободы и двухманипуляторная платформа Franka Duo с двухпальцевыми захватами.
Что делал Apollo 2 на производстве
DeepMind сообщает о пилоте на действующих линиях Mercedes-Benz в Кечкемете в Венгрии и Зиндельфингене в Германии. Задачей Apollo 2 была комплектация: робот должен был брать отдельные детали из общих контейнеров и раскладывать их по лоткам в порядке, необходимом для сборки автомобиля.
В описанном процессе Gemini Robotics ER отслеживала ход работы, а Gemini Robotics 2.5 управляла руками робота. Apollo 2 доставал металлические кронштейны и помещал их в контейнеры для последовательной подачи. Заявленная успешность — 96%.
Этот показатель относится к конкретному пилоту по комплектации деталей. Он сам по себе не описывает надёжность робота на любых производственных операциях и не означает перехода к массовому внедрению.
Безопасность и обучение
Разработчик также описывает механизм, который направляет действия модели во время выполнения задачи, помогая обходить физические опасности. По внутренней оценке DeepMind, он повысил показатель безопасного выполнения задач рядом с препятствиями на 33%, а рядом с людьми — на 43%. Эти результаты не следует читать как гарантию безопасности во всех условиях.
Отдельно компания заявляет о выпуске ASIMOV-Jailbreak — набора испытаний с сотнями запросов, маскирующих опасные задания в десятках сцен. В этом тесте для Gemini 4 Argon приведена устойчивость к обходу ограничений на уровне 99,5% против 82% у прежней базовой модели Gemini Robotics ER 2. Это результат другой модели в отдельной проверке, а не показатель физической безопасности Gemini Robotics 2.5.
По сообщению DeepMind, Gemini 4 Argon применялась и при разработке Robotics 2.5: для создания цифровых двойников сцен, генерации тренировочных прогонов и разбора причин ошибок по видео. Такие симуляции компания сочетала с реальными обучающими демонстрациями.
Кому предоставляют модель
DeepMind сообщает о начале развёртывания Gemini Robotics 2.5 у партнёров по робототехнике. Открытый доступ для всех желающих в сообщении не объявлен. Приведённые проценты характеризуют испытания разработчика и конкретный производственный пилот; переносить их на другие роботы и рабочие условия без отдельной оценки нельзя.